Health Hub : migration d'un moniteur de santé STM32 vers FreeRTOS
Moniteur multi-capteurs sur STM32F411 (fréquence cardiaque, température, mouvement). J'ai migré le code bare-metal vers FreeRTOS, avec six tâches priorisées, des files de messages et un mutex sur le bus I²C.
Contexte
Projet de Master 1 à l'UBS Lorient. Le point de départ est un projet STM32CubeIDE fourni par l'encadrant : un code bare-metal qui lit plusieurs capteurs de santé, affiche les valeurs sur un écran OLED et les envoie en UART vers la plateforme Thingsboard, via un script Python.
Mon travail a consisté à migrer ce code vers FreeRTOS : découper le programme en tâches, choisir leurs priorités et leurs périodes, et organiser l'échange de données entre elles sans conflit sur le bus partagé.
Le matériel
| Rôle | Composant |
|---|---|
| Microcontrôleur | STM32F411RE (carte Nucleo) |
| Mouvement | MPU6050, accéléromètre et gyroscope 6 axes |
| Fréquence cardiaque | MAX30105, capteur optique |
| Température corporelle | MAX30205 (Fever click) |
| Affichage | Écran OLED 1,12 pouce |
Les trois capteurs sont sur le même bus I²C. C'est la contrainte qui structure toute l'architecture.
Architecture FreeRTOS
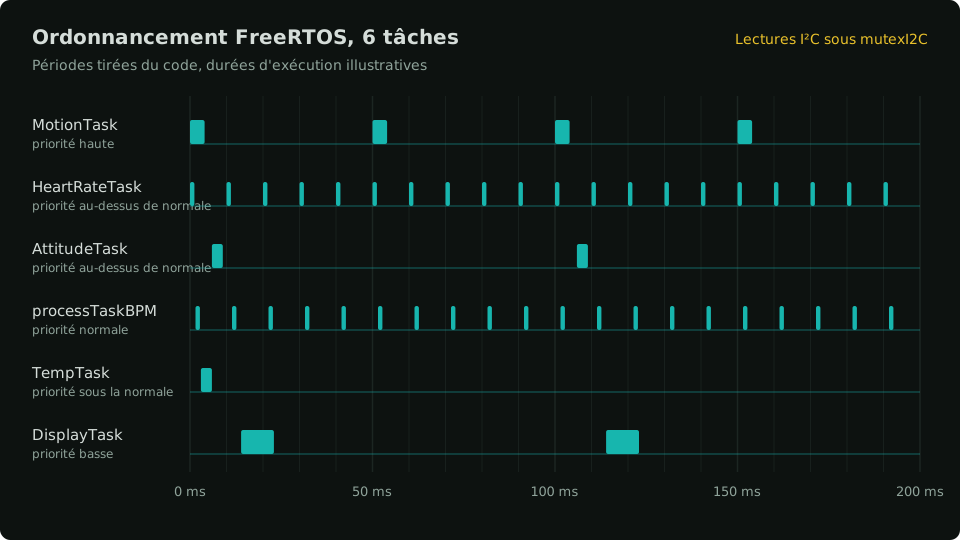
Le programme est découpé en six tâches, reliées par cinq files de messages. Chaque étape a sa propre tâche : acquisition, calcul, affichage.
MotionTask ──qAttitudeAlgo──▶ AttitudeTask ──qAttitudeDisplay──┐
HeartRateTask ──qBPMalgo──▶ processTaskBPM ──qBPMDisplay───────┼──▶ DisplayTask ──▶ OLED
TempTask ──qTempData───────────────────────────────────────────┘

MotionTask, HeartRateTask, TempTask : accès I²C protégés par mutexI2C
| Tâche | Rôle | Priorité | Période |
|---|---|---|---|
| MotionTask | Lit accéléromètre et gyroscope | Haute | 50 ms |
| HeartRateTask | Échantillonne le signal infrarouge | Au-dessus de normale | 10 ms |
| AttitudeTask | Calcule les normes d'accélération et de rotation | Au-dessus de normale | 100 ms |
| processTaskBPM | Calcule le rythme cardiaque | Normale | à chaque échantillon |
| TempTask | Lit la température | En dessous de normale | 1 s |
| DisplayTask | Met à jour l'écran | Basse | 100 ms |
L'affichage a la priorité la plus basse : s'il prend du retard, aucune mesure n'est perdue. À l'inverse, l'échantillonnage cardiaque tourne toutes les 10 ms, parce que le calcul du rythme a besoin d'un signal régulier.
Partager le bus I²C
Trois tâches lisent des capteurs sur le même bus. Sans protection, une tâche plus prioritaire peut interrompre une transaction I²C en cours et la corrompre. Chaque lecture est donc encadrée par un mutex :
osMutexAcquire(mutexI2CHandle, osWaitForever); irSample = acquireHeartSampleC(); osMutexRelease(mutexI2CHandle); osMessageQueuePut(qBPMalgoHandle, &irSample, 0, 10);c
Dimensionner les files
La file entre l'échantillonnage cardiaque et le calcul du rythme peut contenir 10 échantillons : le calcul peut prendre un peu de retard sans en perdre. Les autres files ne contiennent qu'un seul élément, car l'écran n'a besoin que de la dernière valeur. La tâche d'affichage lit ses files sans attendre, et garde la valeur précédente si rien de nouveau n'est arrivé.
Analyse des performances
Avec les outils de STM32CubeIDE, j'ai analysé l'empreinte mémoire, la charge CPU et le respect des contraintes de temps réel de la version FreeRTOS.
Stack
| Couche | Technologie |
|---|---|
| Cible | STM32F411RE |
| Noyau temps réel | FreeRTOS, API CMSIS-RTOS v2 |
| Langages | C, C++ (bibliothèques capteurs via un wrapper Arduino) |
| Bus | I²C, UART |
| Outils | STM32CubeIDE, STM32CubeMX (.ioc) |
Projets proches
Analyse et injection sur bus CAN automobile
Reverse engineering des trames CAN d'une maquette véhicule, cartographie des bus, décodage des signaux moteur/éclairage/confort, base DBC et DLL d'injection en C simulant un système ADAS.
2026Bus CANReverse EngineeringAutomotiveMuxTrace
Distribution Linux embarquée avec Yocto pour une box domotique
Construction d'une distribution Linux sur mesure avec Yocto (Poky) pour la carte STM32MP135F-DK, avec une layer dédiée, une recette image systemd, un SDK et une application C qui lit un capteur I²C.
2026YoctoPokyBitBakeLinux embarqué
Attaques sur le protocole Zigbee
Étude offensive de Zigbee sur un banc isolé : écoute passive, puis attaques actives (saturation, usurpation du coordinateur, rejeu, éjection) depuis un dongle nRF52840 piloté par WHAD, sur un banc de test reproductible.
2026ZigbeeIEEE 802.15.4WHADnRF52840